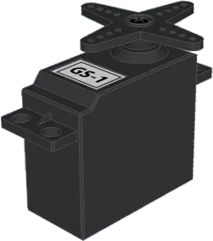
El servomotor de rotación continua es un motor que gira sin parar, en el sentido que se le indica, en lugar de ir a un ángulo. Sirve para mover las ruedas de un robot, una cinta transportadora o un tiovivo.
Descripción
Por fuera es igual que un servomotor de posición: un motor de corriente continua con una reductora y una electrónica de control dentro de la misma caja. La diferencia está en la electrónica, que en vez de llevar el eje a un ángulo controla el sentido de giro y permite ajustar un poco la velocidad.
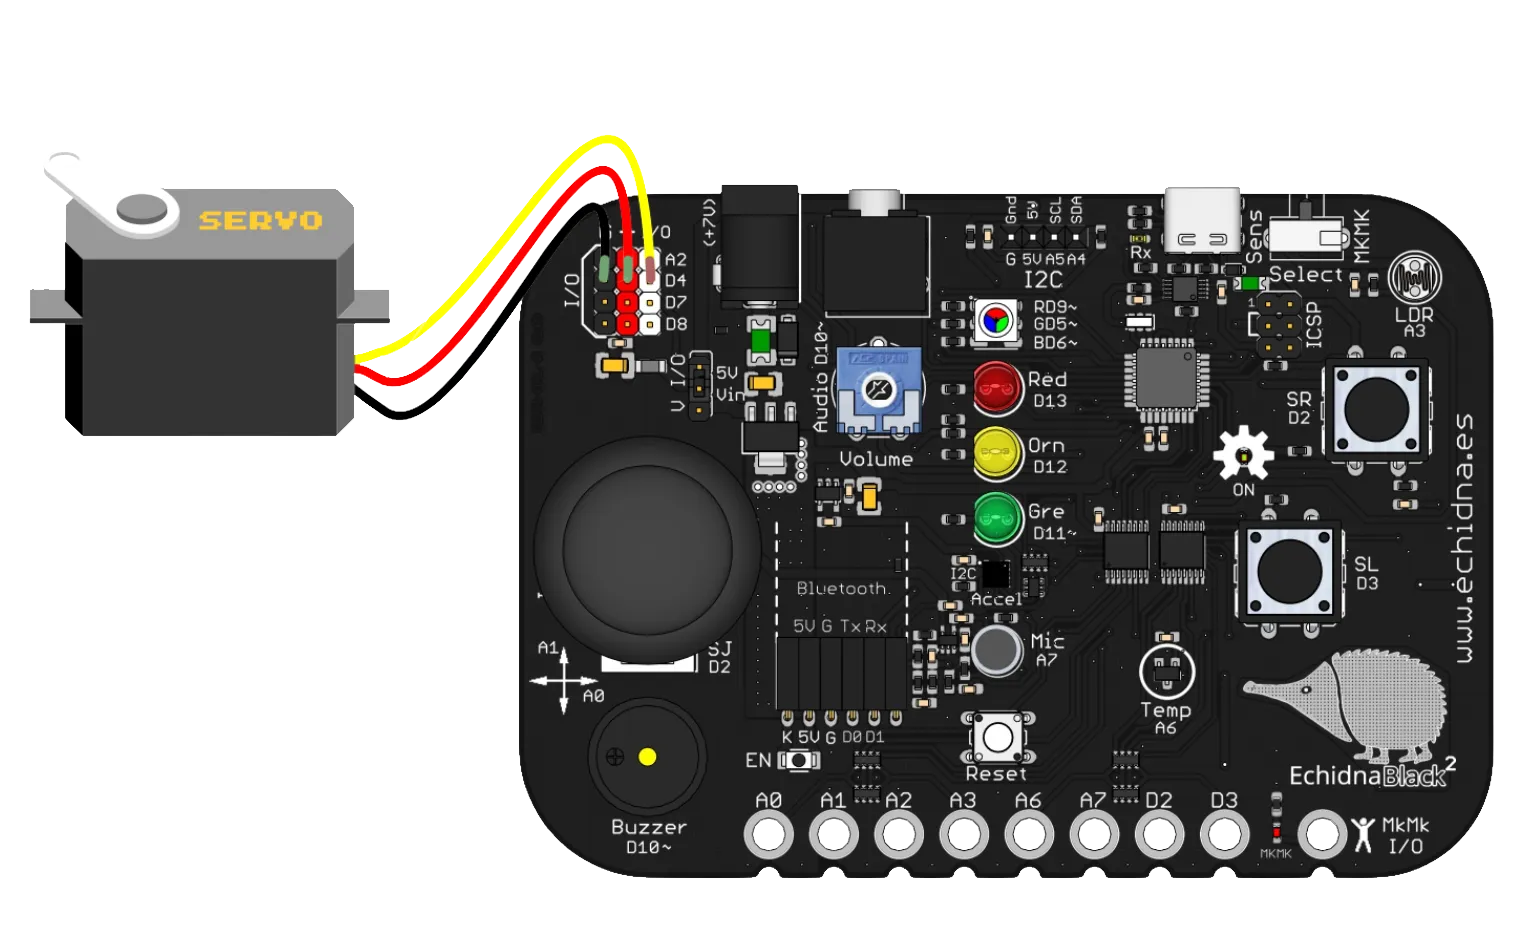
Se conecta a uno de los conectores de entrada y salida de la placa: D4, D7, D8 o A2. Hay que fijarse en los colores de los cables: el rojo va a la alimentación (+V), el negro (o marrón) a tierra (GND) y el amarillo (o blanco) a la señal.
Funcionamiento
Se controla con los mismos pulsos que el servomotor de posición, de entre 1 y 2 ms cada 20 ms, pero aquí el pulso no indica un ángulo: con un pulso de 1,5 ms el motor está parado, y cuanto más se aleja de ese valor, hacia un lado o hacia el otro, más rápido gira en un sentido o en el contrario. No hace falta generarlos a mano: el bloque de EchidnaML (o la librería Servo de Arduino) los calcula a partir del sentido y la velocidad.
Para conectar varios servomotores, conviene alimentar la placa con una fuente externa por el jack y poner el selector de las entradas y salidas en Vin, como se explica en Alimentación. Si se usa A2, el selector de modo tiene que estar en modo sensores, porque en modo MkMk ese pin es la entrada MkMk2 (Modo sensores / Modo MkMk).
Cómo se programa
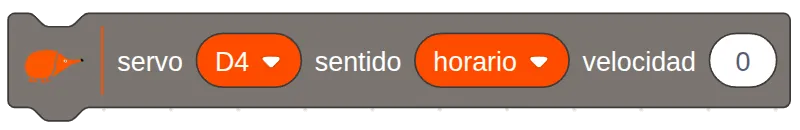
En EchidnaML, el servomotor de rotación continua se controla con este bloque, en el que se elige:
- el pin al que está conectado: D4, D7, D8 o A2;
- el sentido de giro: horario o antihorario;
- la velocidad, de 0 a 100 %. Con 0, el motor se para.
Ejemplos
Control del sentido de giro con los pulsadores
Los pulsadores eligen hacia dónde gira el servomotor, conectado a D4: con SR gira en sentido horario, con SL en sentido antihorario y, si no se pulsa ninguno, se para.
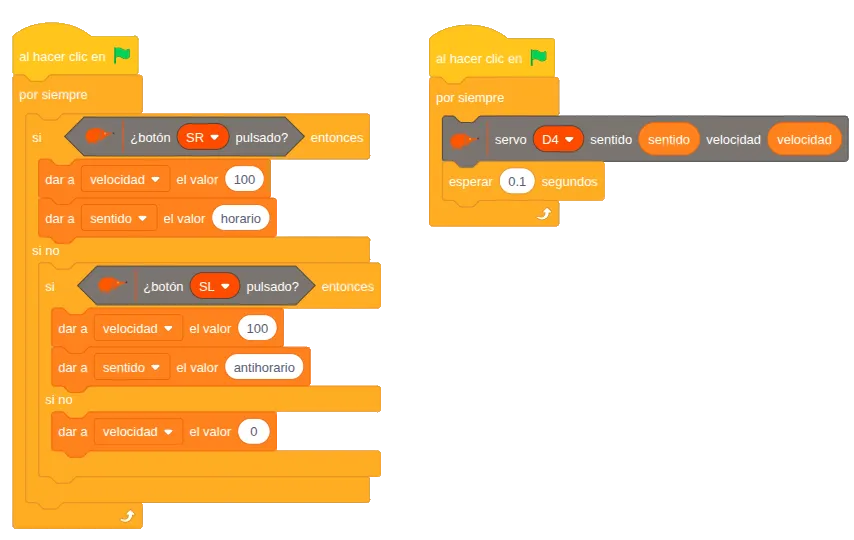
El programa tiene dos partes que funcionan a la vez, cada una con su bandera verde, y se comunican con dos variables: velocidad (100 para girar, 0 para parar) y sentido (horario o antihorario).
- La parte de la izquierda lee los pulsadores y decide qué hacer:
- si SR está pulsado, sentido horario y velocidad 100;
- si no, y SL está pulsado, sentido antihorario y velocidad 100;
- si no se pulsa ninguno, velocidad 0.
- La parte de la derecha mueve el servomotor con el sentido y la velocidad de las variables. La espera de 0,1 s evita mandarle órdenes sin parar, lo que podría hacer que funcionara de forma inestable.