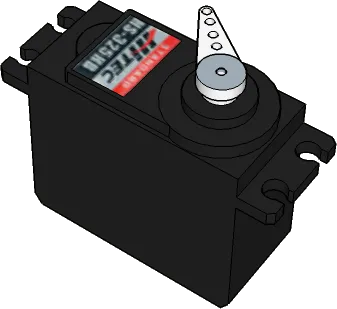
El servomotor de posición es un motor que se puede llevar a un ángulo exacto, entre 0 y 180º, y que se queda ahí. Sirve para mover una barrera, una veleta, el brazo de un robot o la aguja de un indicador.
Descripción
Es un motor de corriente continua con una reductora y una electrónica de control dentro de la misma caja. La electrónica compara la posición del eje con la que se le pide y mueve el motor hasta llegar a ella.
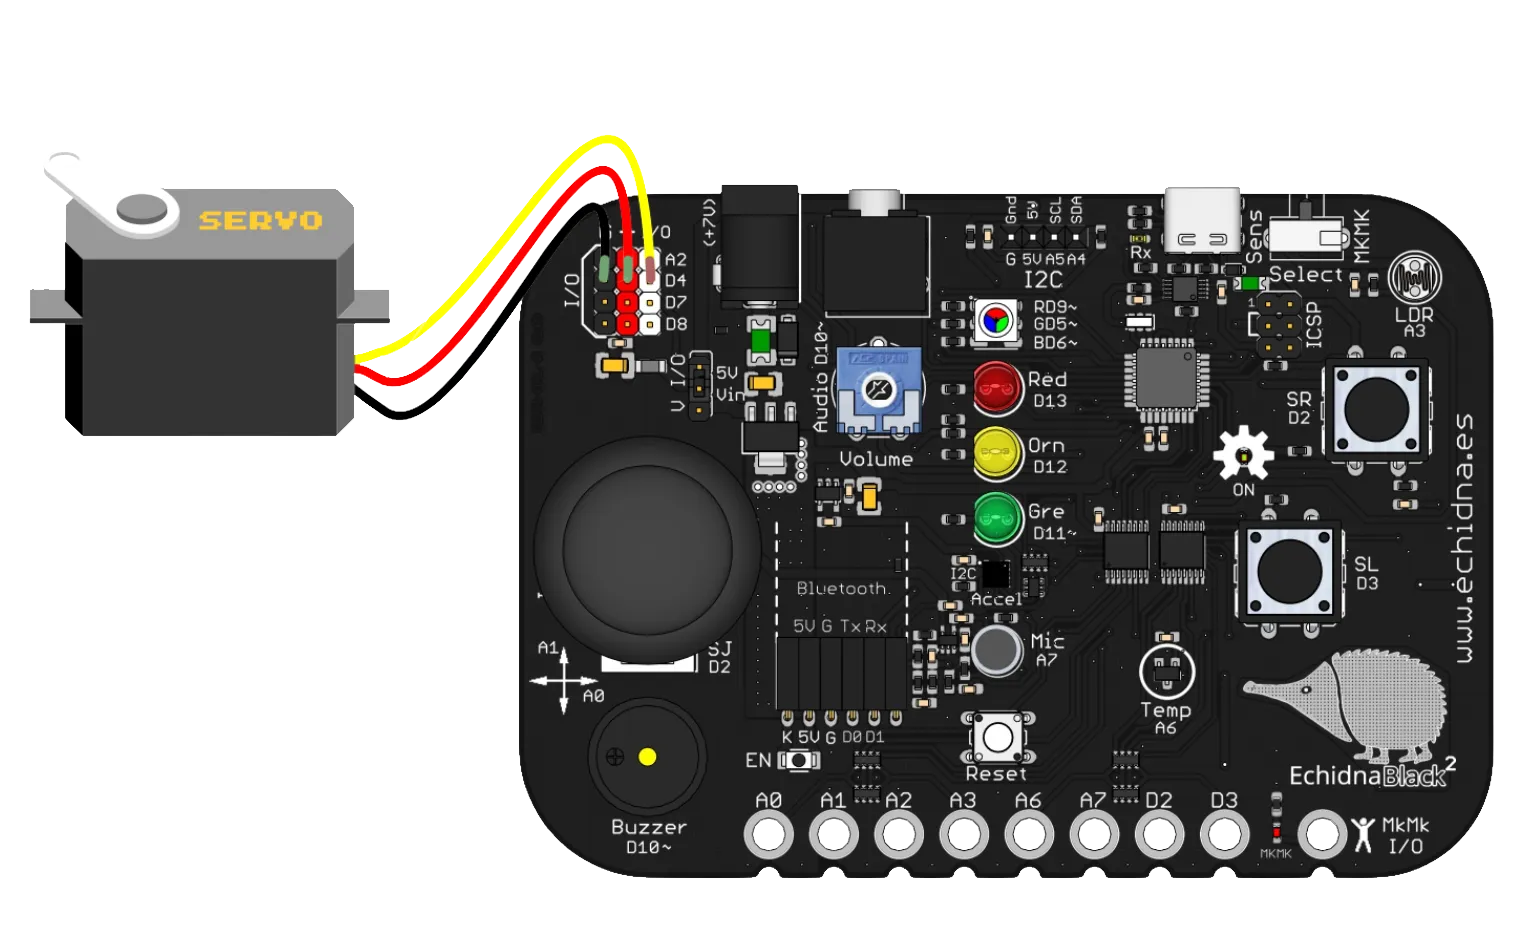
Se conecta a uno de los conectores de entrada y salida de la placa: D4, D7, D8 o A2. Hay que fijarse en los colores de los cables: el rojo va a la alimentación (+V), el negro (o marrón) a tierra (GND) y el amarillo (o blanco) a la señal.
Funcionamiento
El ángulo se indica con pulsos de entre 1 y 2 ms que se repiten cada 20 ms: cuanto más largo es el pulso, mayor es el ángulo. No hace falta generarlos a mano: el bloque de EchidnaML (o la librería Servo de Arduino) los calcula a partir del ángulo.
Un servomotor consume bastante cuando se mueve. Para conectar varios, conviene alimentar la placa con una fuente externa por el jack y poner el selector de las entradas y salidas en Vin, como se explica en Alimentación. Si se usa A2, el selector de modo tiene que estar en modo sensores, porque en modo MkMk ese pin es la entrada MkMk2 (Modo sensores / Modo MkMk).
Cómo se programa
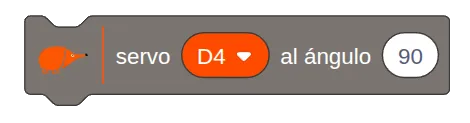
En EchidnaML, el servomotor se mueve con este bloque, en el que se elige el pin al que está conectado (D4, D7, D8 o A2) y el ángulo, de 0 a 180º:
Ejemplos
Control de posición con el joystick
El eje X del joystick mueve el servomotor, conectado a D4. La variable angulo guarda la posición del servo y empieza en 90º, en el centro.
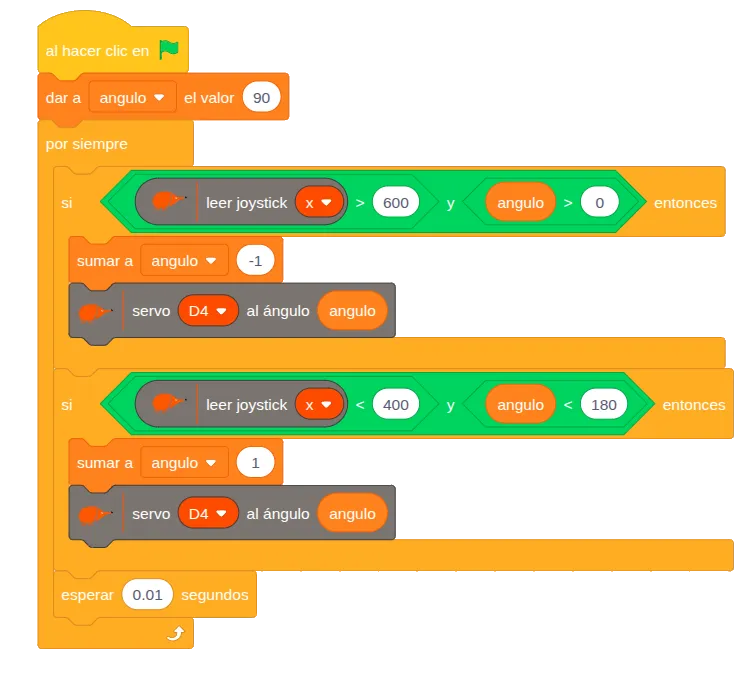
El programa comprueba sin parar hacia dónde se inclina el joystick:
- eje X mayor que 600 y ángulo mayor que 0: resta 1 al ángulo y mueve el servo;
- eje X menor que 400 y ángulo menor que 180: suma 1 al ángulo y mueve el servo.
Con el joystick en reposo (en torno a 512) no se cumple ninguna de las dos condiciones y el servo se queda quieto. Las condiciones sobre el ángulo evitan pedirle al servo una posición fuera de 0-180º, y la pequeña espera al final de cada vuelta hace que se mueva de forma suave.