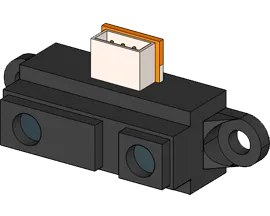
El sensor de distancia de infrarrojos mide a qué distancia está un objeto que tiene delante, sin tocarlo. Sirve para que un robot no choque, para contar a las personas que pasan por una puerta o para hacer un sistema de ayuda al aparcamiento.
Descripción
El sensor tiene dos lentes: por una emite luz infrarroja, que no se ve, y por la otra recoge la que rebota en el objeto. Según dónde le llega la luz rebotada, da una tensión mayor o menor.
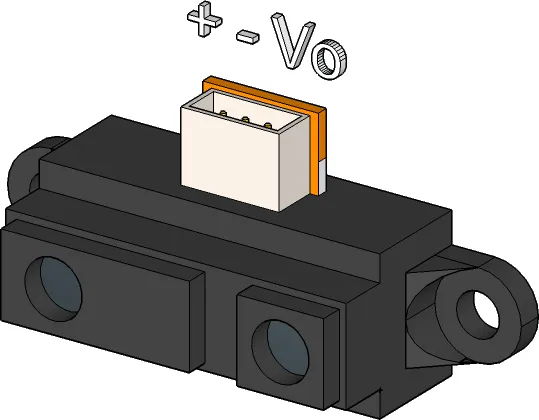
Tiene tres pines: alimentación (+), tierra (−) y la salida (Vo), que da la tensión que depende de la distancia.
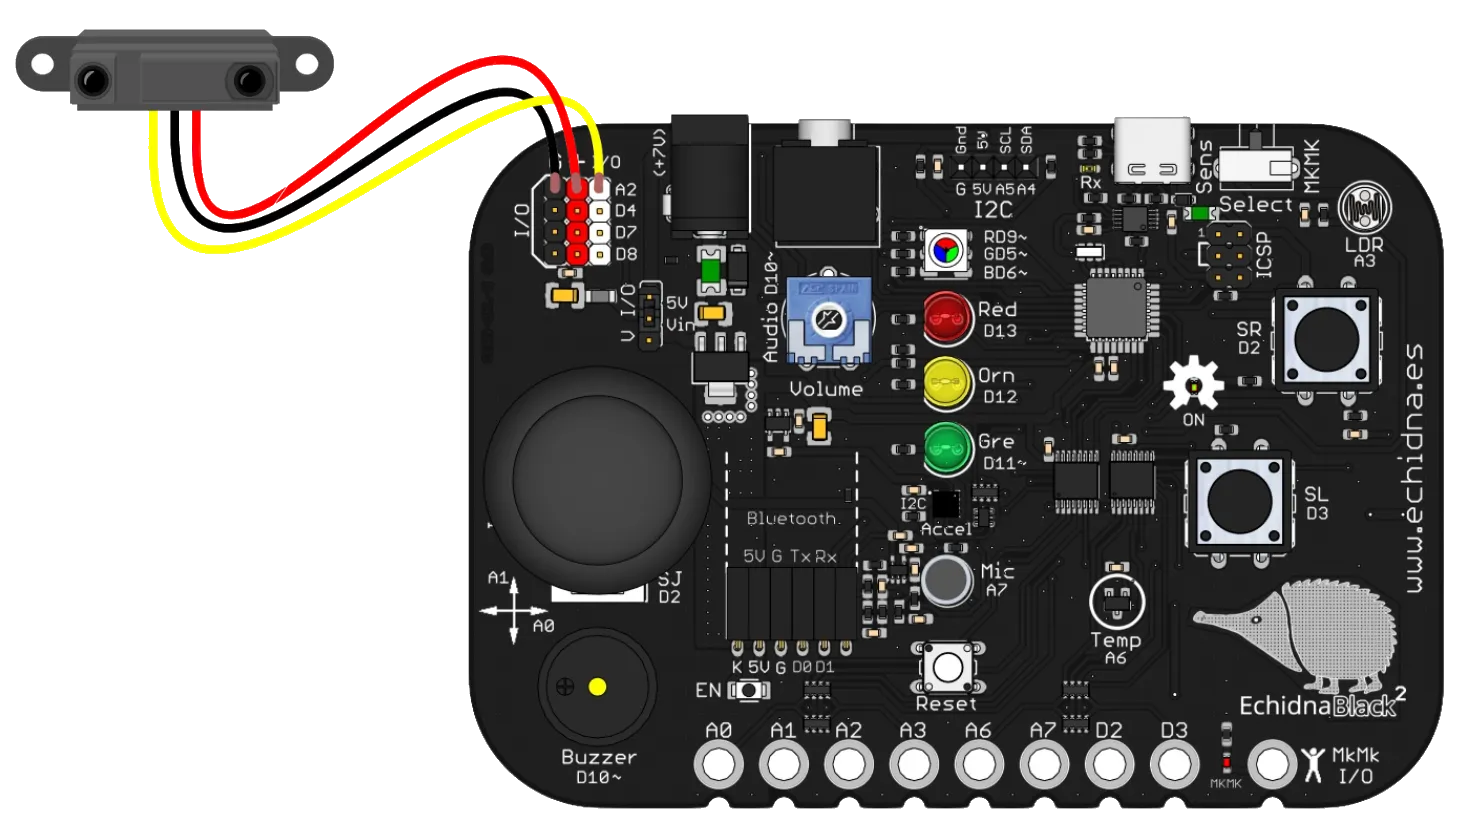
Como su salida es analógica, se conecta al conector de entrada y salida A2, el único analógico: el cable rojo a +V, el negro a GND y el amarillo a la señal.
Funcionamiento
La placa convierte la tensión del sensor en un valor de 0 a 1023. Hay que tener en cuenta tres cosas:
- El valor sube cuanto más cerca está el objeto: es al revés que la distancia.
- La relación no es lineal: el valor no cambia lo mismo por cada centímetro. Para saber la distancia exacta hay que calibrarlo, midiendo el valor a distancias conocidas.
- La luz le afecta: el sol o una luz intensa, con mucho infrarrojo, pueden falsear la medida.
El alcance depende del modelo de sensor: el Sharp GP2Y0A21YK0F, por ejemplo, mide de 10 a 80 cm.
Para usar A2, el selector de modo tiene que estar en modo sensores, porque en modo MkMk ese pin es la entrada MkMk2 (Modo sensores / Modo MkMk).
Cómo se programa
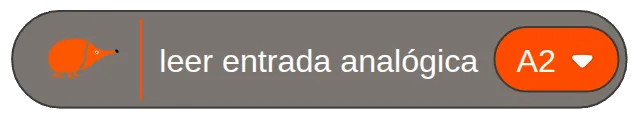
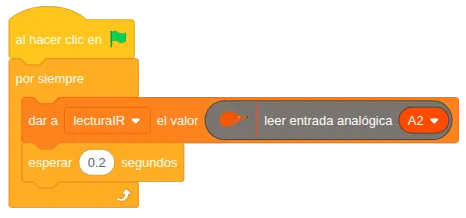
En EchidnaML no hay un bloque propio para este sensor: se lee con el bloque genérico leer entrada analógica, eligiendo la entrada A2. Da un valor de 0 a 1023.
Ejemplos
Sistema de ayuda al aparcamiento
Como los sensores de aparcamiento de los coches, el zumbador pita más deprisa cuanto más cerca está el obstáculo.
1. Medir los valores. Este programa lee el sensor cada 0,2 s y guarda el valor en la variable lecturaIR. Si se marca la casilla de la variable, su valor se ve en el escenario.
2. Elegir los umbrales. Con el programa en marcha, se pone un obstáculo delante del sensor a las distancias que se quieren distinguir y se apunta el valor de cada una. En el ejemplo, 200, 400 y 600: cuanto más alto, más cerca.
3. El programa. Al de la medida se le añade otro, también con su bandera verde, que funciona a la vez y hace pitar el zumbador según el valor de lecturaIR:
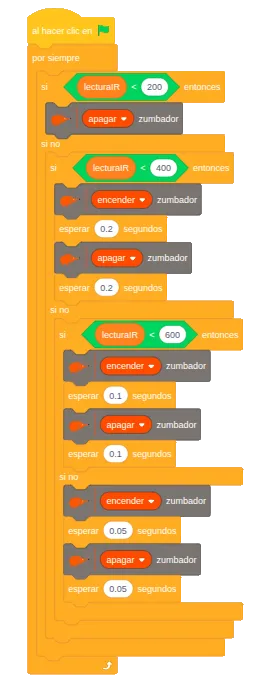
- Menos de 200 (zona segura, el obstáculo está lejos): el zumbador está apagado.
- De 200 a 400 (advertencia): pita y calla cada 0,2 s.
- De 400 a 600 (peligro): pita más deprisa, cada 0,1 s.
- 600 o más (choque inminente): pita muy deprisa, cada 0,05 s.