3.2 Clasificador de residuos
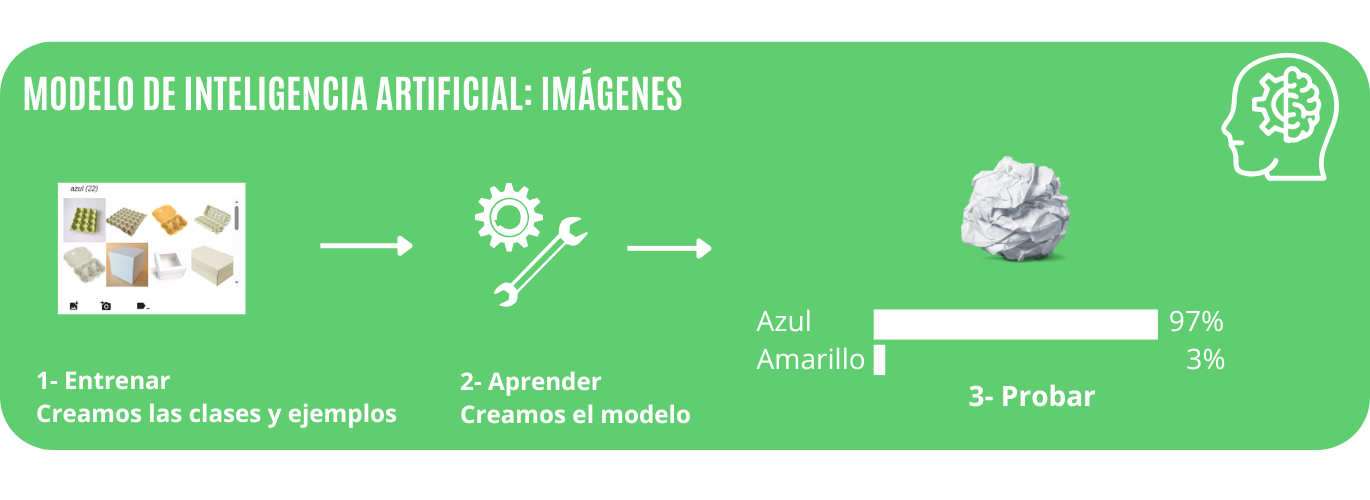
1. Qué vamos a hacer
Vamos a construir un clasificador de residuos que nos ayuda a reciclar. Enseñamos un residuo a la cámara y el sistema decide si va al contenedor amarillo (envases) o al azul (papel y cartón). Después enciende el LED RGB del color del contenedor y abre su tapa con un servomotor.
Para que reconozca los residuos, crearemos con LearningML un modelo de imágenes: le enseñaremos fotos de envases y de cartones, y él aprenderá a distinguirlos.
1.1 Qué vamos a aprender
- A crear un modelo de machine learning que clasifica imágenes.
- A preparar buenas imágenes de entrenamiento para cada clase.
- A usar la cámara (webcam) en EchidnaBlocks para clasificar lo que ve.
- A mover un servomotor de posición a un ángulo concreto.
1.2 Qué vamos a usar
Componentes
Usaremos la cámara del ordenador, el LED RGB de la placa y dos servomotores de posición conectados a los pines D7 (contenedor azul) y D8 (contenedor amarillo).
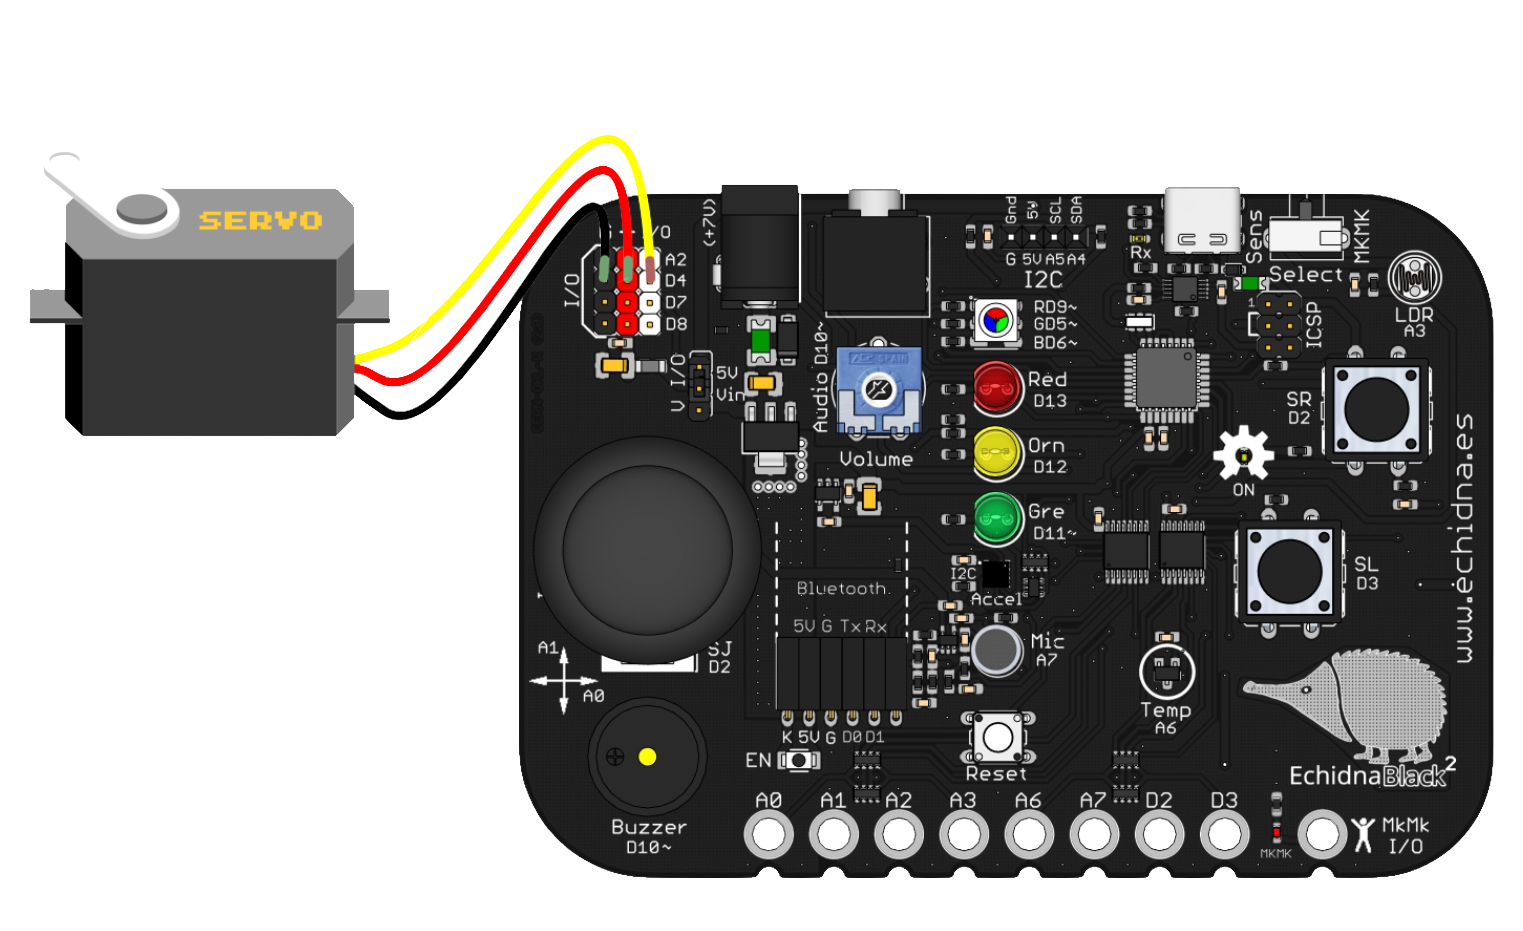
Presta atención al conectar los cables: Vcc, GND y señal se indican con los colores rojo, negro y amarillo. Como vamos a conectar dos servomotores, usa alimentación externa y coloca el selector de alimentación en la posición Vin.
Programación
Para usar el modelo en nuestro programa usamos el bloque clasificar imagen:
Le damos una imagen (en nuestro caso, la de la cámara, con el bloque imagen de vídeo) y nos devuelve la clase más probable: azul o amarillo.
2. Entrenamos el modelo
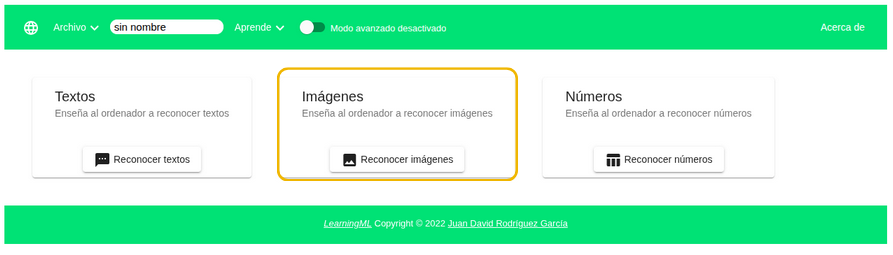
Abrimos LearningML y elegimos trabajar con datos de tipo imágenes.
2.1 Entrenar: clases y ejemplos
Creamos dos clases, azul y amarillo, y añadimos a cada una imágenes de residuos, desde un archivo o haciendo fotos con la cámara:
- azul: papel y cartón, por ejemplo hueveras y cajas de cartón.
- amarillo: envases, por ejemplo briks y latas.
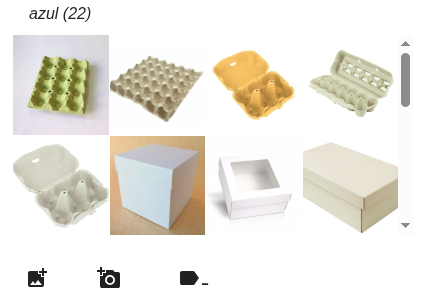
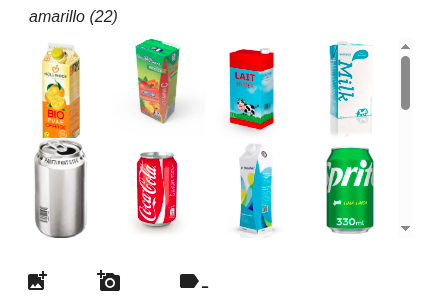
Para que el modelo aprenda bien, añade muchos residuos distintos a cada clase (en el ejemplo, 22 imágenes por clase), vistos desde varias posiciones.
2.2 Aprender
Pulsamos el botón Aprender a reconocer imágenes. El algoritmo analiza las imágenes y construye un modelo capaz de reconocer imágenes parecidas, pero distintas. Con imágenes este proceso puede tardar varios segundos, y más cuantas más imágenes hayamos añadido.
2.3 Probar
Enseñamos a la cámara residuos nuevos, que no hemos usado en el entrenamiento, y comprobamos en qué clase los coloca el modelo y con qué confianza.
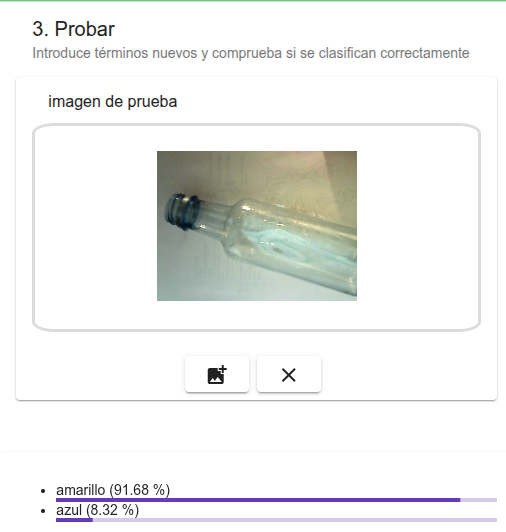
En el ejemplo, el modelo clasifica la imagen de una botella como amarillo con un 91,68 % de confianza.
Si el modelo se equivoca, volvemos a 2.1 Entrenar: añadimos más imágenes o revisamos las que tenemos y aprendemos de nuevo.
3. Programamos
Cuando el modelo funcione bien, abrimos EchidnaBlocks y construimos el programa:
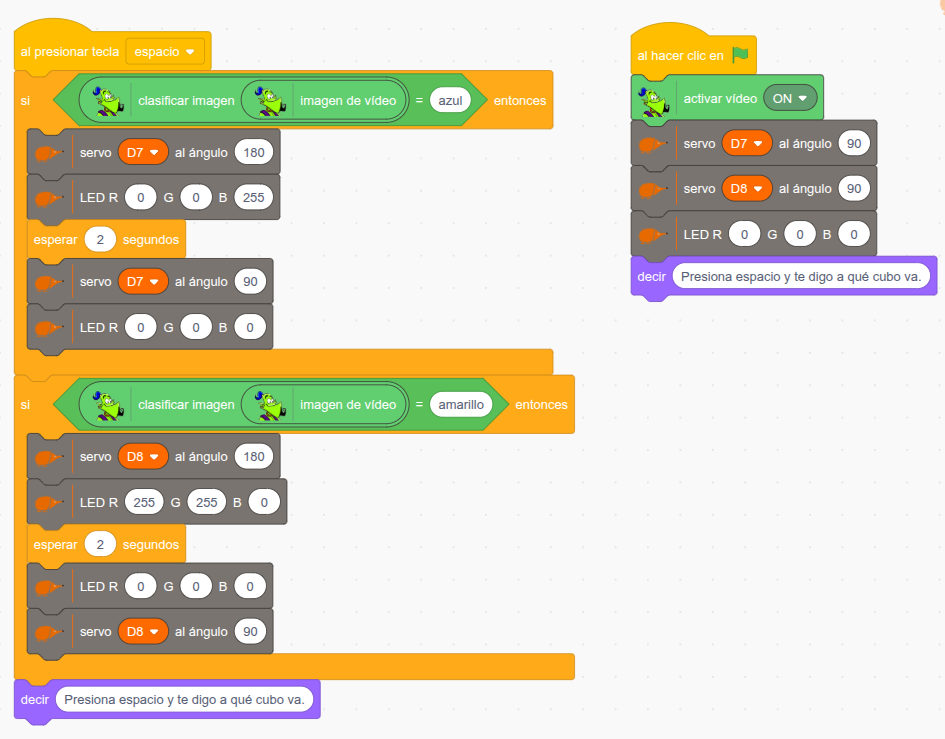
Cómo funciona:
Configuración inicial: al hacer clic en la bandera verde, activamos la cámara, colocamos los dos servos a 90° (tapas cerradas) y apagamos el LED RGB. El echidna dice "Presiona espacio y te digo a qué cubo va.".
Al pulsar la tecla espacio, el programa clasifica la imagen de la cámara:
SI la clase es "azul":
    --> El servo D7 se mueve a 180° (abre el contenedor azul).
    --> El LED RGB se ilumina en azul (R 0, G 0, B 255).
    --> Espera 2 segundos, cierra el contenedor (servo D7 a 90°) y apaga el LED.

SI la clase es "amarillo":
    --> El servo D8 se mueve a 180° (abre el contenedor amarillo).
    --> El LED RGB se ilumina en amarillo (R 255, G 255, B 0).
    --> Espera 2 segundos, cierra el contenedor (servo D8 a 90°) y apaga el LED.
Después, el echidna vuelve a decir "Presiona espacio y te digo a qué cubo va.".
4. Mejóralo
Prueba a realizar algunas de estas mejoras en tu proyecto de forma autónoma:
- Dímelo en pantalla: Haz que el echidna diga a qué contenedor va el residuo ("¡Al amarillo!" o "¡Al azul!").
- Solo si está seguro: Usa el bloque
confianza para la imagenpara que solo abra un contenedor si la confianza es mayor de 70; si no, el echidna dirá "No estoy seguro, prueba otra vez". - Contenedor verde: Añade la clase verde (vidrio) con imágenes de botellas y tarros, un tercer servomotor en el pin D4 y el LED RGB en verde.